// HDBLOG — INTELLIGENZA ARTIFICIALE
Un modello linguistico AI può guidare un'auto? La sfida vinta da GPT-6 Astra
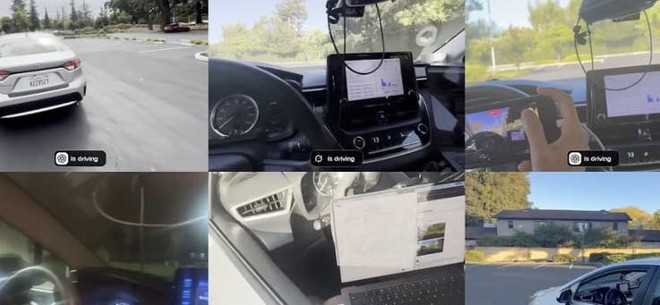
GPT-6 Astra di OpenAI completa per la prima volta un percorso reale al volante di un'auto vera. Ma tra lentezze e costi alle stelle, il traguardo è solo concettuale.
Centotrenta metri di tracciato, una fila di coni arancioni e cinque minuti e ventidue secondi di marcia a passo d’uomo. È il bilancio del test condotto da GPT-6 Astra, l’ultimo modello di intelligenza artificiale firmato OpenAI, al volante di una Toyota Corolla.
Per la prima volta, un software nato per elaborare testi e non per muoversi nel mondo fisico ha preso il controllo di un’automobile vera, portandola al traguardo in un parcheggio deserto senza che nessuno toccasse volante o pedali. Un traguardo storico, certo, ma che analizzato da vicino racconta soprattutto quanto siamo ancora lontani (forse meglio) dal vedere un’AI generica al posto di un tassista.
L’esperimento porta la firma di tre ricercatori, Tobias Gessler, Aditya Ramabadran e Simon Mahns, ideatori di DrivingBench, un benchmark nato per mettere alla prova le capacità di guida dei grandi modelli linguistici. La sfida era identica per tutti: completare un percorso di 130 metri tra curve strette e ostacoli.
In pista sono scesi quattro dei modelli più avanzati sul mercato: oltre a GPT-6 Astra, si sono candidati il suo predecessore GPT-5.6 Sol, Grok 4.6 di xAI e Claude Fable 5.1 di Anthropic.
I risultati sfiorano il fallimento di massa. La maggior parte dei concorrenti ha alzato bandiera bianca alla prima curva. Claude Fable 5.1 si è piantato a metà percorso. Astra ce l’ha fatta, ma solo al secondo tentativo e con una velocità media imbarazzante: circa 1,5 km/h. Al primo giro si era fermato a metà strada, paralizzato dall’incertezza.
Ma come fa un modello linguistico a sterzare e frenare? L’auto non riceveva comandi diretti dall’AI. I ricercatori hanno installato sulla Corolla un kit hardware per la guida assistita (quello utilizzato solitamente dal sistema open source openpilot), collegato direttamente al bus CAN della vettura, la rete elettronica che gestisce sterzo, acceleratore e freni.
L’interfaccia funzionava attraverso tre comandi base inseriti all’interno di una chat continua:
Il problema principale? La lentezza di calcolo. Come ha spiegato Aditya Ramabadran a The Register, usare un modello generico per guidare nel mondo reale “è oggi del tutto impraticabile". La latenza ha congelato il test: Astra doveva fermarsi ogni cinque o sei secondi per elaborare l’immagine e decidere la manovra successiva. Claude Fable 5.1 ha fatto persino di peggio: in tre minuti e dieci secondi di test, ne ha passati solo 31 in movimento e ben 159 completamente immobile a “pensare".
Se la lentezza rende il sistema inutilizzabile nel traffico, i costi lo rendono insostenibile sul piano economico.